SHUOBAO ROBOT · AGRICULTURAL ROBOT

智能果园割草机 面向果园行间作业的智能遥控割草平台

以1000mm宽幅割草机构为基础,采用发动机增程与电驱行走架构, 配备210mm离地间隙、30°爬坡能力及遥控与视频回传系统, 面向果园、坡地及非铺装农业环境的植被清理作业。
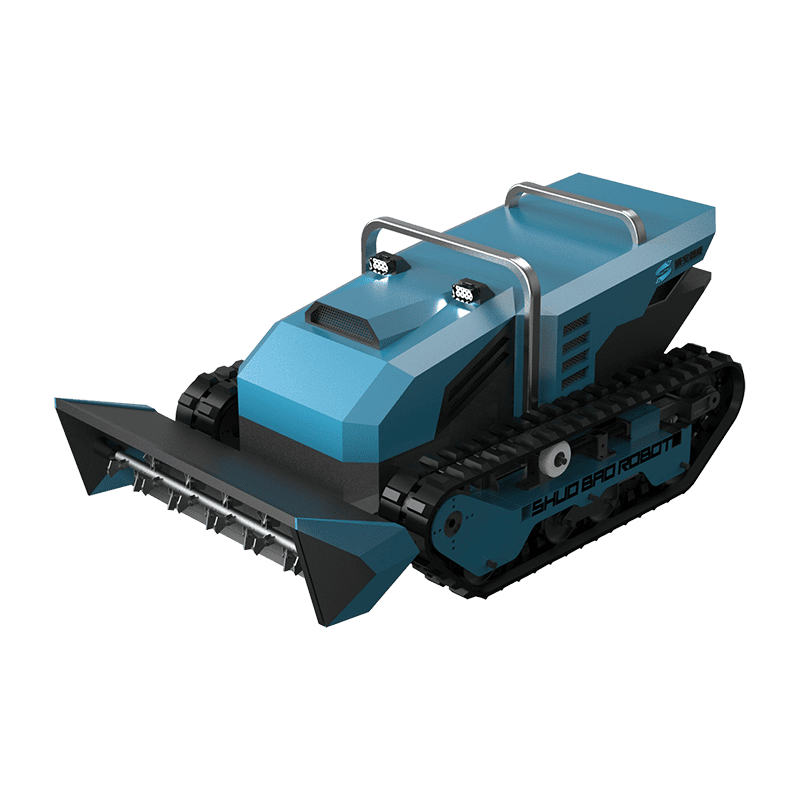
智能果园割草机
智能遥控果园割草平台 Remote Mowing Platform
1000mm 割草宽度
210mm 离地间隙
30° 最大爬坡角度
0.36 ha/h 作业效率
01 / PRODUCT DEFINITION

不只是割草机
而是一套移动作业平台

智能果园割草机面向果园行间、坡地及非铺装农业环境, 将割草机构、移动底盘、动力系统及远程控制系统集成于一体。

通过汽油机、发电机与电驱行走系统的组合, 为农业作业提供稳定的移动动力基础; 同时通过遥控及视频回传,使操作人员能够在相对安全的位置 对设备进行移动和作业控制。

根据项目需求,还可进一步评估自动驾驶、 导航及作业路径控制等功能方案。
02 / CORE CAPABILITIES

为果园环境而设计的四个关键参数

从割草宽度、离地间隙到坡地通过能力和远程控制, 每一项参数都围绕实际农业作业环境展开。

01

1米宽幅割草

割草宽度达到1000mm,在有限机身尺寸下提高单次作业覆盖范围, 面向果园行间植被清理及日常除草作业。

02

210mm离地间隙

较高的底盘离地间隙减少设备在非铺装地面、 土埂及起伏路面作业时受到地面干涉的可能。

03

30°爬坡能力

面向存在坡度变化的果园及农业区域, 为坡地移动和植被清理提供相应的底盘通过能力。

04

遥控 + 视频回传

支持远程控制及视频回传,操作人员可以在设备外部 观察作业状态并进行移动、停止及作业控制。

03 / POWER SYSTEM

发动机增程
电驱行走

动力系统采用汽油机、发电机与无刷行走电机组合, 将能源供给与设备行走分开处理,为农业设备的持续移动作业 提供稳定的动力架构。

汽油机 9.2kW / 约12.5hp
发电机 48V / 2kW
行走电机 1.2kW × 2 无刷电机
电池系统 48V 45Ah 铅酸电池
制动方式 电机制动
速度控制 3.6km/h 额定速度,速度闭环控制
210 mm · 离地间隙
30° 爬坡角度
04 / ORCHARD MOBILITY

面向非铺装农业环境 的移动能力

果园地面并不总是平整硬化道路。 土地起伏、坡度及地面障碍都会影响农业设备的移动效率。 因此,这套设备将离地间隙、爬坡能力及电驱控制作为底盘设计的重要组成部分。

  • 210mm离地间隙
  • 最大爬坡角度30°
  • 约300kg整机重量
  • 碳钢结构
  • 电机制动
WORKING CAPACITY 0.36 ha/h
作业效率
05 / WORK EFFICIENCY

1米宽幅
提升单次覆盖能力

1000mm割草宽度配合3.6km/h额定行走速度, 为果园日常植被清理作业提供较大的单次覆盖范围。

标称作业效率为 0.36 ha/h。 实际作业效率会受到果园行距、地形坡度、 植被密度、转弯及作业路径等因素影响。
06 / TECHNICAL DATA

技术参数

以下参数以当前产品配置为基础, 具体项目配置可根据作业需求进行调整。

产品类型
智能果园割草机
农业植被清理作业平台
外形尺寸
2040 × 1120 × 810mm
整机外形尺寸
割草宽度
1000mm
作业宽度
离地间隙
210mm
底盘离地高度
最大爬坡角度
30°
实际能力与地面条件相关
整机重量
约300kg
实际配置可能存在差异
汽油机
9.2kW / 约12.5hp
动力系统
发电机
48V / 2kW
增程供电系统
行走电机
1.2kW × 2
无刷行走电机
电池
48V 45Ah
铅酸电池
额定速度
3.6km/h
速度闭环控制
控制方式
遥控 + 视频回传
远程作业控制
自动驾驶
可配
根据项目需求评估配置
制动方式
电机制动
行走控制系统
车体结构
碳钢
工程结构
作业效率
0.36 ha/h
标称作业效率
07 / APPLICATION

面向实际农业作业环境

适用于需要远程控制和机械化植被清理的农业作业场景。

01

果园行间除草

适用于果树种植区域的行间草本植被清理, 通过机械化作业减少人工除草工作量。

02

坡地果园

针对存在坡度变化的果园区域, 依靠30°爬坡能力进行移动作业。

03

农业植被清理

可用于农田、果园及其他非铺装农业区域 的日常植被清理作业。

04

远程机械化作业

通过遥控及视频回传, 让操作人员能够在设备外部进行作业控制。

05

农业设备集成

基于移动平台结构,可根据项目需求 进一步评估农业作业模块集成方案。

06

项目级自动化开发

可根据项目需求评估自动驾驶、 导航及作业路径控制等功能。

08 / CUSTOM DEVELOPMENT

不同果园
可以采用不同方案

果园行距、坡度、植被类型及作业面积不同, 对设备尺寸、割草机构及控制方式的要求也不同。 硕宝智能可根据具体项目需求进行方案评估和定制开发。

咨询定制方案
机身尺寸调整 根据果园行距及作业空间评估设备尺寸方案。
割草机构配置 根据植被类型及作业要求评估割草结构。
控制系统 支持遥控、视频回传及项目级自动驾驶方案评估。
农业设备集成 根据项目需求评估不同农业作业设备的安装方案。
动力系统 根据作业工况及设备需求进行动力方案匹配。
OEM / ODM 支持面向农业设备企业、系统集成商及项目方的定制开发。
09 / FAQ

智能果园割草机常见问题

这款智能果园割草机适合什么样的果园?
设备主要面向果园行间及农业非铺装环境的植被清理作业。 具体是否适合某一果园,需要结合行距、地面坡度、 植被类型及作业空间进行评估。
割草宽度是多少?
当前配置割草宽度为1000mm。
设备可以在坡地作业吗?
当前配置最大爬坡角度为30°。 实际作业能力还会受到地面附着条件、坡面状态、 载荷及作业环境等因素影响。
设备采用什么动力系统?
设备采用汽油机、48V 2kW发电机及1.2kW × 2无刷行走电机组成的动力架构, 配备48V 45Ah铅酸电池。
可以远程操作吗?
可以。当前配置支持遥控及视频回传, 操作人员可以通过远程控制系统进行设备移动和作业控制。
是否支持自动驾驶?
可以根据项目需求评估自动驾驶、导航及作业路径控制方案, 具体配置需要根据项目应用场景确定。
可以进行OEM / ODM定制吗?
可以。硕宝智能可根据客户的果园行距、作业地形、 植被类型、作业方式及采购需求,对设备结构、 控制系统及农业作业模块进行项目级定制开发。
10 / PROJECT INQUIRY

告诉我们您的果园作业需求

如果您正在寻找用于果园行间除草、坡地植被清理或农业机械化作业的智能割草平台, 请告诉我们果园行距、作业面积、坡度、植被情况、期望控制方式及采购数量。 我们可以根据项目需求评估设备结构、割草机构及控制系统方案。

提交项目需求,我们将根据实际作业条件进行方案评估。

提交项目需求 →
滚动至顶部
我们将24小时内回复。
2026-10-12 17:16:50
您好,有任何疑问请与我们联系!
您的工单我们已经收到,我们将会尽快跟您联系!
取消
选择聊天工具: