Automatic Inspection Robot
面向工厂、仓储及工业设施的自主移动巡检平台。支持视觉与激光雷达自主导航、实时避障、自动充电及 CAN / 串口控制,可根据实际巡检任务对机器人尺寸、动力系统、传感器、控制接口及功能模块进行定制开发。
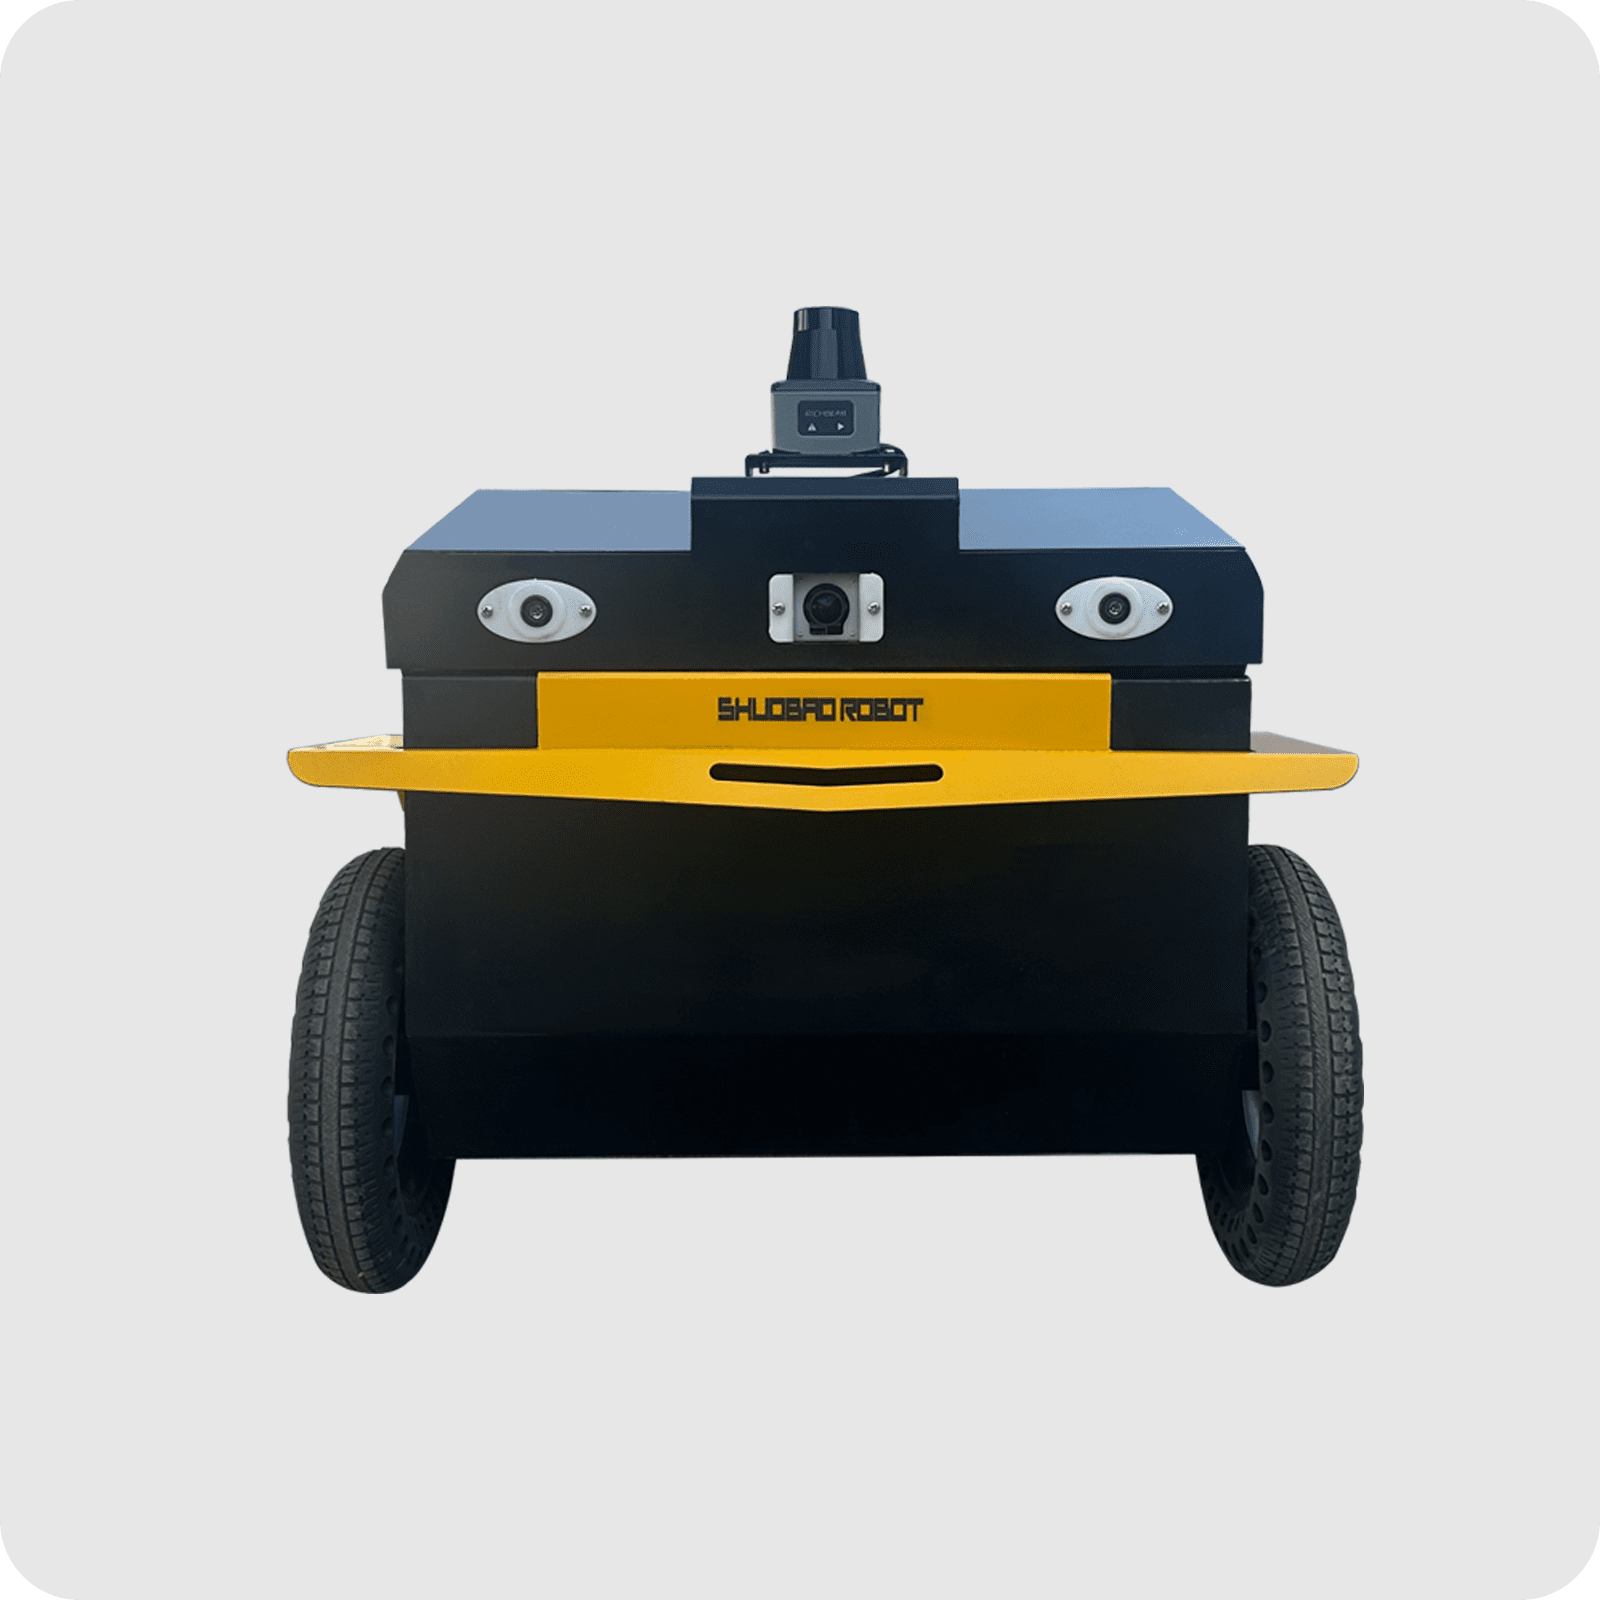
从“移动平台”到“巡检系统”
工业现场的巡检任务很少完全相同。厂区布局、行驶区域、障碍物、巡检距离、设备类型以及数据接口都可能存在差异。
因此,我们将自动巡检机器人设计为开放式移动平台,而不是固定配置的单一产品。
客户可以根据实际任务选择导航方式、传感器、动力系统、通信协议、载荷及软件接口,并在现有平台基础上进行二次开发。
一台机器人,连接完整的移动巡检流程
从自主移动到任务执行,机器人可根据项目需求配置导航、感知、控制和数据接口。
Path planning
根据厂区或仓储空间建立巡检路线。
自主巡航
按照预设任务自主移动。
环境感知
视觉与激光雷达感知周围环境。
巡检执行
搭载项目所需检测或监控设备。
数据输出
通过接口与客户系统进行数据交互。
自动回充
任务完成后返回指定位置充电。
根据你的巡检任务,而不是固定产品参数
对于不同工厂、仓储空间及工业设施,机器人所需要面对的道路条件、巡检对象、传感器和控制系统可能完全不同。
我们支持从移动底盘到系统接口的项目化开发,根据客户实际需求调整机器人结构、动力、导航、通信及功能模块。
平台规格
当前平台配置适用于自主移动巡检及机器人开发验证,具体参数可根据项目需求进行调整。
| Dimensions | 716 × 550 × 高度可根据设计调整 |
|---|---|
| Ground Clearance | 80 mm |
| 空载爬坡角度 | >35° |
| Weight | 76.5 kg |
| 最大动态载重 | 30 kg |
| Rated Speed | 3.6 km/h,速度闭环控制 |
| Drive Motors | 400 W × 2 伺服电机 |
| Control | 遥控 / CAN |
| Autonomous Driving | 视觉 / 激光雷达 |
| Material | Carbon Steel |
| Tires | 实心胎 |
| Battery | 48 V 30 Ah 大电流锂电池 |
| Typical Runtime | 持续工作约 2 小时 |
* 以上参数为当前平台配置。机器人尺寸、动力系统、电池、导航系统、载荷及接口可根据具体项目要求进行调整。
从移动巡检到设备数据采集
机器人可根据不同工业现场的空间、路线和设备需求进行配置,而不仅限于单一巡检任务。
工业厂区巡检
根据厂区布局规划移动路线,进行自主巡航及指定区域巡检,可结合视觉、激光雷达和其他设备进行功能扩展。
仓储区域巡检
适用于仓库、生产车间及室内物流区域,可根据现场环境配置自主导航、避障及任务执行方案。
设备状态监控
作为移动机器人平台,根据项目需求搭载相应检测、监控或数据采集设备。
机器人技术验证
开放 CAN、串口等控制接口,可用于自主移动、导航算法、传感器集成及机器人系统开发验证。
从需求到可运行样机
对于非标准机器人项目,我们从实际应用需求出发进行方案设计和功能开发。
项目需求
确认巡检环境、路线、载荷、导航方式及系统接口。
方案设计
确定底盘结构、动力系统、传感器和控制方案。
样机开发
完成机械结构、电气系统及控制接口开发。
系统集成
根据项目需求进行导航、传感器及客户系统集成。
Testing & Delivery
进行功能测试、应用验证及后续技术支持。
自动巡检机器人常见问题
了解机器人导航、接口、传感器集成及定制开发能力。
自动巡检机器人可以根据项目需求定制吗?
可以。机器人尺寸、动力系统、电池、导航方式、传感器、通信接口及载荷配置均可根据具体应用需求进行调整,并支持二次开发和系统集成。
可以集成客户自己的传感器吗?
可以。根据巡检任务和设备接口,可以对机器人结构、电源及通信接口进行相应设计,为客户传感器和检测设备预留安装及连接条件。
自动巡检机器人支持自主导航吗?
支持。当前平台可采用视觉和激光雷达进行环境感知,并根据项目需求配置自主导航方案。
可以连接客户自己的控制系统吗?
可以。机器人支持 CAN、串口等接口,可根据项目要求进行控制协议和系统接口开发。
可以用于工厂和仓库巡检吗?
可以。机器人可根据室内外环境、道路条件、巡检距离和障碍物情况进行配置,适用于工厂、仓储及其他工业设施的移动巡检应用。
可以先进行样机开发和测试吗?
可以根据项目需求进行样机开发和功能验证,再根据测试结果对结构、控制及功能进行优化。
有具体巡检项目?
告诉我们你的应用环境、巡检对象和功能需求,我们可以从机器人底盘、动力系统、导航、传感器接口及控制系统等方面评估定制方案。