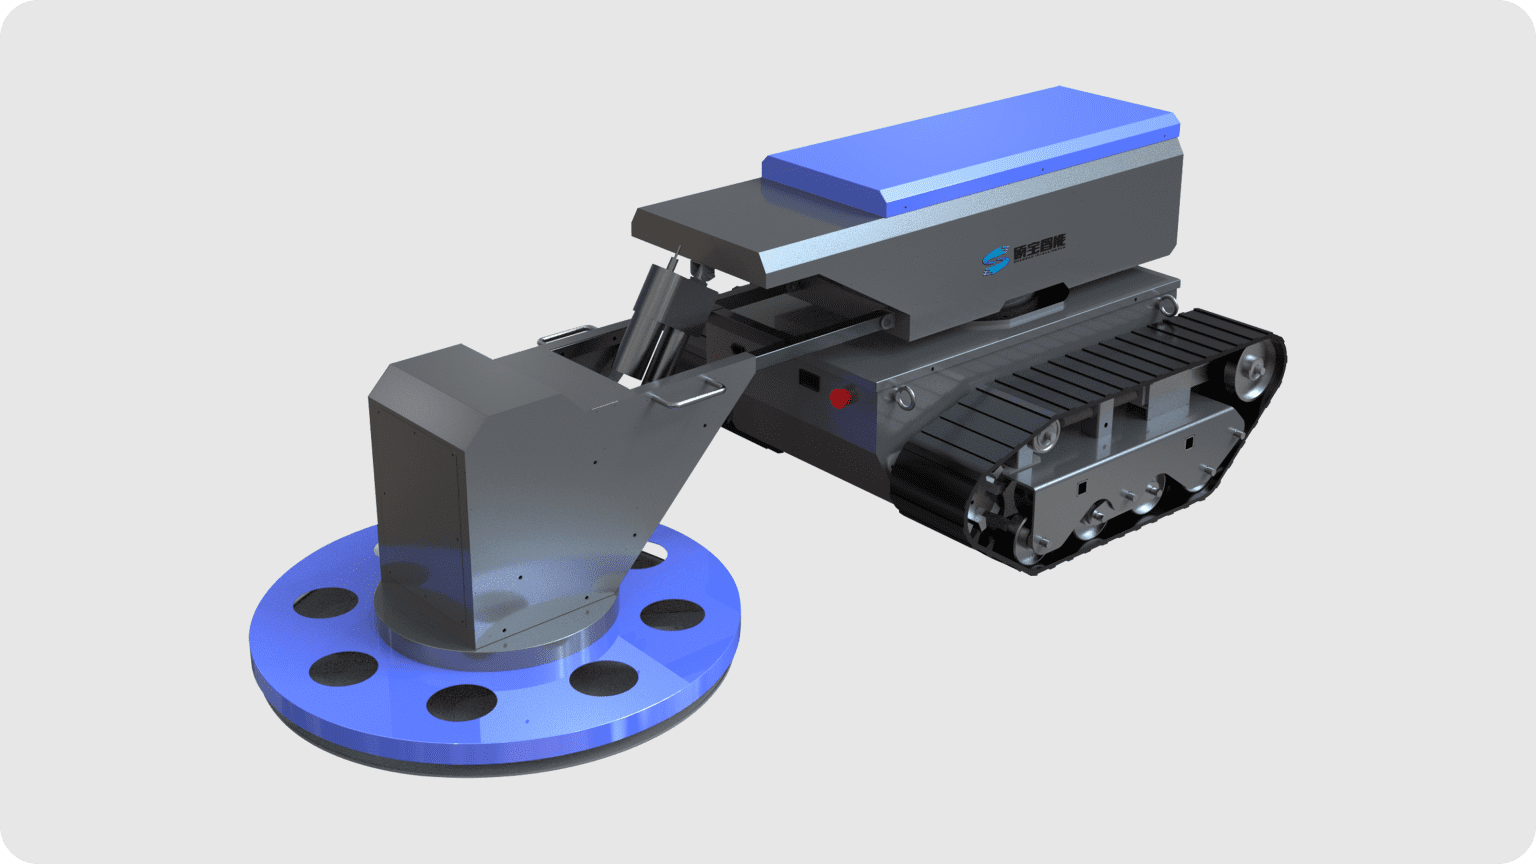
面向复杂施工环境的 智能混凝土抹光机器人
混凝土抹光机器人采用高强度碳钢机身与钢芯橡胶履带, 搭载48V三电机驱动系统,为混凝土施工提供稳定的移动、 旋转与摆动动力。
设备支持300米远程遥控,并兼容CAN及串口控制, 可减少人员进入高负荷施工区域,在复杂工地环境下实现 更稳定、高效的混凝土抹光作业。
为施工现场而设计
- 履带式底盘适应斜坡、坑洼及非平整施工地面
- 三电机独立驱动,实现行走、旋转与摆动协同控制
- 支持遥控、CAN及串口等多种控制方式
- 速度闭环控制,提升低速施工过程中的运动稳定性
- 碳钢机身与钢芯橡胶履带适应高负荷施工环境
三项核心设计,服务于稳定抹光作业
从移动底盘、动力系统到远程控制, 针对混凝土施工现场的实际工况进行整体设计。
履带式移动底盘
采用钢芯橡胶履带与60mm离地间隙, 提供稳定的地面附着能力,适应施工现场 常见的斜坡、坑洼及非平整地面。
48V三电机驱动
行走、旋转及摆动分别由独立电机驱动, 通过多电机协同实现抹光机构的稳定运动, 满足不同施工阶段的动力需求。
多模式远程控制
支持300米遥控,并预留CAN及串口控制接口, 便于根据项目需求接入上位机、自动化系统 或其他控制设备。
三电机协同, 分别负责不同运动维度
根据混凝土抹光设备的运动需求, 平台采用48V多电机驱动架构。 行走、旋转与摆动分别配置驱动单元, 让设备能够在施工过程中保持稳定的运动控制。
伺服行走电机
支持速度闭环控制,额定速度0–3.6 km/h。
无刷旋转电机
负责抹光机构旋转运动,为施工提供稳定动力。
无刷摆动电机
负责抹光机构摆动动作,实现不同方向的作业调整。
远程控制与工程接口
根据施工现场的控制距离、设备集成及自动化需求, 提供多种控制方式。
300米远程遥控
支持约300米遥控距离, 操作人员无需持续靠近设备, 更适合建筑工地等人员与机械交叉作业环境。
CAN总线控制
支持CAN接口控制, 可根据项目需求与控制器、传感器或上位机系统进行集成。
串口控制
提供串口控制方式, 便于进行项目级控制系统开发及设备功能扩展。
核心技术参数
标准配置参数如下,具体结构、控制方式及动力配置 可根据项目需求进行调整。
| Dimensions | 1970 × 1006 × 935 mm |
|---|---|
| Ground Clearance | 60 mm |
| Climbing Angle | 20° |
| Machine Weight | Approximately 300 kg |
| Control | Remote Control / CAN / Serial Communication |
| Remote Control Range | Approx. 300 m |
| Tracked Chassis | Rubber Tracks with Steel Cores |
| Battery | 48V 100Ah |
| Rated Speed | 0–3.6 km/h,速度闭环控制 |
| 机身材质 | Carbon Steel |
| Typical Runtime | 约8小时 |
| Drive Motors | 伺服 48V 1000W × 2 |
| 摆动电机 | 无刷 48V 400W × 1 |
| 旋转电机 | 无刷 48V 750W × 1 |
适用于多种混凝土施工环境
履带式移动结构与远程控制方式, 让设备能够适应不同类型的建筑施工现场。
用于混凝土浇筑后的地面抹光及表面整理作业。
适用于大面积混凝土地坪施工及机械化抹光作业。
履带式结构适应非完全平整的施工环境。
可根据上装设备、控制系统及施工要求进行项目级开发。
不只是标准设备, 也支持项目定制
如果标准配置无法完全满足您的施工条件, 我们可以根据实际项目需求对移动底盘、 动力系统、控制方式及设备接口进行评估与调整。
- 底盘结构及外形尺寸调整
- 电机及动力系统匹配
- Remote Control / CAN / Serial Control Adaptation
- 上装设备及执行机构安装
- 电池容量及续航方案匹配
- Project-Level Functional Testing & Delivery Support
告诉我们您的施工条件
如果您正在寻找用于建筑工地、厂房地坪、 道路或其他混凝土施工环境的智能抹光设备, 请告诉我们施工面积、地面状态、作业时间、 期望控制方式及采购数量。
我们可以根据实际工况评估设备结构、 动力系统、控制方案及抹光机构配置。
FAQ
这款混凝土抹光机器人采用什么控制方式?
标准配置支持遥控控制,同时提供CAN及串口控制接口, 可根据项目需求进行控制系统集成。
遥控距离是多少?
标准遥控距离约300米,实际距离会受到施工现场建筑物、 障碍物及无线环境等因素影响。
设备可以在坡地施工吗?
标准配置爬坡角度约20°。实际可通过性与地面状态、 混凝土施工环境、载荷及设备配置有关。
可以定制控制系统吗?
可以。设备支持CAN及串口接口, 可根据具体项目进行控制方式、通信接口及系统集成方案评估。
可以对设备进行OEM/ODM定制吗?
可以。硕宝可根据项目需求对底盘结构、动力系统、 控制方式、设备安装及其他功能进行项目级定制开发。